
Özet
Arka Plan:
Goji böğürtleni, Çin’in Ningxia bölgesinde önemli bir özel tarım ürünüdür ve buradaki büyük ölçekli yetiştiricilik, verimli bahçe yönetimi talebini artırmıştır. Ancak goji bahçelerindeki yabani ot temizleme ekipmanlarının zekâ seviyesi, özellikle bitkinin taban bölgesinde sınırlı kalmaktadır; bu bölgede hatalı çalışma kök hasarına ve yabani otların eksik temizlenmesine neden olabilir.
Yöntemler:

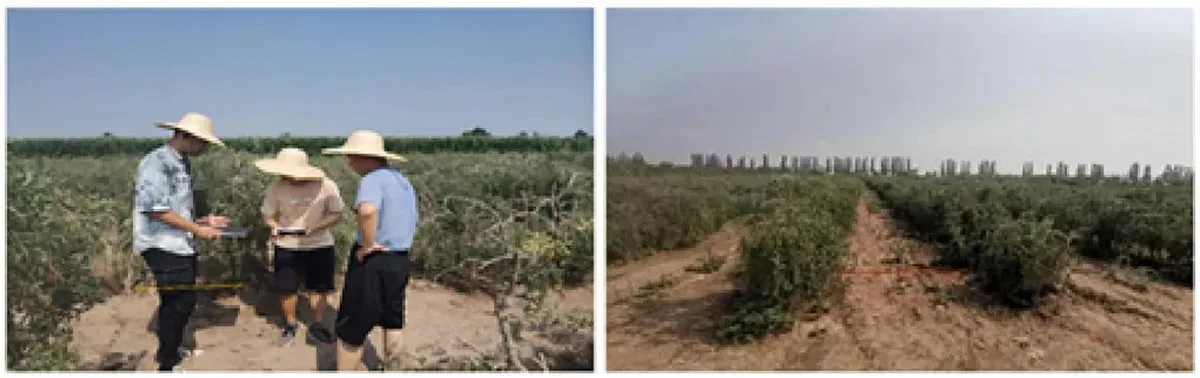
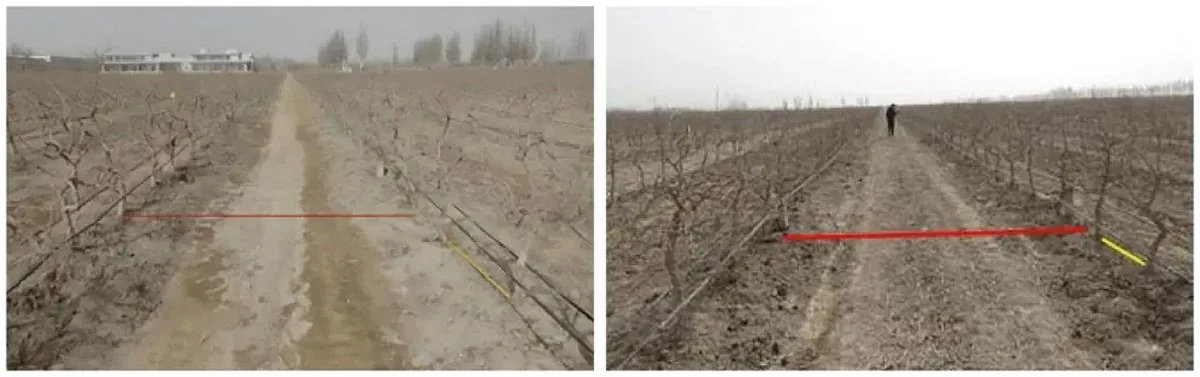
Bu sorunu çözmek amacıyla bu çalışma, bahçe ortamlarında goji böğürtleninin taban bölgesini tanımak için DeepLabV3+ tabanlı bir algılama çerçevesi geliştirmiştir. Helan Dağları’ndaki Bairuiyuan plantasyonunun dikim düzenine göre otonom bir mobil test platformu oluşturulmuş ve görüntü elde etmek için binoküler bir kamera kullanılmıştır. Toplanan bahçe görüntülerine dayanarak, goji böğürtleni bitkilerinin taban bölgelerini tanımlamak için bir anlamsal segmentasyon modeli inşa edilmiştir. Önerilen çerçeve, farklı yabani ot koşullarında statik görüntü tabanlı testler ve sürekli sıra düzeyinde saha testleri yoluyla değerlendirilmiştir.
Sonuçlar:
Statik görüntü tabanlı testlerde, grup düzeyindeki kaçırılan tespit oranı ve yanlış tespit oranı sırasıyla %12,5 ± %7,6 ve %2,2 ± %1,9 olarak bulunmuştur. Mobil platformla gerçekleştirilen sürekli sıra düzeyindeki saha testlerinde ise bu oranlar sırasıyla %2,0 ± %2,0 ve %2,7 ± %2,7 olmuştur.
Sonuç Değerlendirmesi:
Sonuçlar, önerilen çerçevenin yabani ot koşullarındaki değişimlere rağmen sürekli saha operasyonları sırasında istikrarlı bir taban bölgesi algılaması sağlayabildiğini göstermektedir. Bu çalışma, goji bahçelerinde akıllı sıra içi yabani ot temizleme sistemlerinin geliştirilmesi için pratik bir destek sunmaktadır.
1 Giriş
Goji böğürtleni, Çin’de uzun bir yetiştirme ve kullanım geçmişine sahip, ekonomik açıdan önemli bir tıbbi ve gıda bitkisidir (Potterat, 2010; Amagase ve Farnsworth, 2011). Ningxia, Çin’deki başlıca geleneksel goji üretim bölgelerinden biridir ve goji endüstrisinin gelişiminde önemli bir rol oynamaktadır (Gong ve diğerleri, 2022). Standartlaştırılmış ve büyük ölçekli bahçe yönetiminin gelişmesiyle birlikte, verimli yabani ot kontrolü, tarla yönetimi verimliliğini artırmak ve sürdürülebilir ürün üretimini desteklemek için giderek daha önemli hale gelmiştir (Upadhyay ve diğerleri, 2024). Geleneksel sıra arası yabani ot kontrolüne kıyasla, bitki sıraları içinde ve bitkinin tabanına yakın mekanik yabani ot temizleme, daha hassas algılama ve operasyon gerektirir; çünkü hatalı eylem, bitkinin gövdesine veya kök bölgesine zarar verebilir. Bu nedenle, goji böğürtleninin taban bölgesinin güvenilir bir şekilde tanınması, güvenli ve hassas robotik sıra içi yabani ot temizleme için önemli bir ön koşuldur.
Robotik yabani ot kontrolü, GPS yönlendirmeli ve mekanik olarak çalışan sistemlerden, makine görüşü, derin öğrenme tabanlı bitki-yabani ot algılaması, otonom navigasyon ve alana özgü eylemi entegre eden akıllı platformlara doğru giderek gelişmiştir. İlk çalışmalar, otonom mekanik sıra içi yabani ot kontrolünün uygulanabilirliğini göstermiş ve robotik yabani ot temizleme sistemleri için önemli temeller oluşturmuştur (Nørremark ve diğerleri, 2008; Reiser ve diğerleri, 2019). Daha yeni robotik sistemler, bitkileri, yabani otları, gövdeleri ve diğer tarla nesnelerini ayırt etmek ve pratik tarla ve bahçe koşullarında seçici yabani ot temizlemeyi desteklemek için giderek daha fazla RGB veya RGB-D algılama ve derin sinir ağları kullanmaktadır (Visentin ve diğerleri, 2023; Sampurno ve diğerleri, 2024). Son incelemeler ayrıca, makine görüşü ve derin öğrenmenin robotik yabani ot yönetimi için kilit olan teknolojiler haline geldiğini, ancak örtülme, değişken aydınlatma ve karmaşık tarla arka planları altında güvenilir algılamanın hala büyük bir zorluk olduğunu göstermektedir (Li ve diğerleri, 2022; Upadhyay ve diğerleri, 2024).
Tarımsal görsel algılama da buna paralel olarak, elle oluşturulmuş özellik tabanlı yöntemlerden derin öğrenme tabanlı tespit ve segmentasyona doğru evrilmiştir. Geleneksel makine görüşü yaklaşımları genellikle renk, doku, şekil ve geometrik bilgilere dayanırken, derin sinir ağları doğrudan tarla görüntülerinden daha ayırt edici görsel temsiller öğrenebilir ve karmaşık tarımsal koşullar altında bitki-yabani ot tanıma konusunda güçlü bir potansiyel göstermiştir (dos Santos Ferreira ve diğerleri, 2017; Li ve diğerleri, 2022). Görüntü tabanlı algılama, özellikle goji böğürtleni bahçelerinde de araştırılmıştır. Ma ve diğerleri (2021), bir goji toplama robotunun otonom navigasyonunu desteklemek için Lycium barbarum gövdelerinden görsel ipuçları çıkarmış ve goji bahçelerinde robotik operasyon için bitki yapısal bilgilerinin kullanılabilirliğini göstermiştir. Daha yakın zamanda, Shi ve diğerleri (2026), karmaşık bahçe ortamlarında goji böğürtlenini tanımlamak ve yerini belirlemek için derin öğrenme tabanlı nesne tespitini binoküler stereo görüşle birleştirmiştir. Bu çalışmalar, akıllı goji bahçesi operasyonlarında görsel algılamanın artan rolünü göstermektedir; ancak temel amaçları, robotik yabani ot temizleme için bitkinin taban bölgesinin piksel düzeyinde tanınmasından ziyade otonom navigasyon veya meyve tanımlama ve yer belirleme olmuştur.
Modern tarımsal yer robotları, çevresel algılama, konum belirleme, haritalama, navigasyon, hareket kontrolü ve görev yürütme entegre eden çok modüllü sistemlerdir. Bu nedenle, güvenilir saha otonomisi sadece algılama doğruluğuna değil, aynı zamanda algılama, karar verme ve eyleme modülleri arasındaki etkili koordinasyona da bağlıdır (Tiozzo Fasiolo ve diğerleri, 2023; Upadhyay ve diğerleri, 2024). Robot İşletim Sistemi (ROS) gibi modüler yazılım çerçeveleri, bu nedenle sensör entegrasyonu, otonom navigasyon, derin öğrenme dağıtımı ve dağıtılmış iletişim için tarımsal mobil robot platformlarında uygulanmıştır (Baek ve Im, 2022; Shamshiri ve diğerleri, 2024). Bu tür modüler sistem mimarileri, karmaşık tarımsal ortamlarda gerçek zamanlı görsel algılamanın sonraki robotik operasyonlarla entegrasyonu için uygun bir temel sağlar.
Son robotik yabani ot temizleme sistemleri, giderek daha fazla görsel algılamayı otonom yabani ot temizleme operasyonlarıyla birleştirmiştir. Örneğin, Visentin, bitki-yabani ot ayırt etme ve hedefli yabani ot temizleme için RGB-D algılama ve derin öğrenmeyi entegre ederken, Sampurno, bahçe sıra içi yabani ot temizlemede yabani otları, ağaç gövdelerini ve destek direklerini tanımlamak için YOLO tabanlı örnek segmentasyonu kullanmıştır. Bu çalışmalara kıyasla, mevcut çalışma yabani otları temizleme hedefi olarak değil, korunan bir bitki yapısı olarak goji böğürtleninin taban bölgesine odaklanmaktadır. Bu ayrım, mekanik sıra içi yabani ot temizleme sırasında bitki hasarı riskini azaltmak için tamamlayıcı algılama bilgisi sağlar.
Temel Bulgular ve Genel Değerlendirme
4 Sonuç
Bu çalışma, goji böğürtleninin taban bölgesini tanımak için DeepLabV3+ tabanlı bir anlamsal segmentasyon çerçevesi geliştirmiş ve bunun akıllı sıra içi yabani ot temizlemeye uygulanabilirliğini değerlendirmiştir. ZED stereo kamerasıyla donatılmış otonom bir mobil test platformu, bahçe görüntüsü elde etmeyi ve sürekli saha değerlendirmesini desteklemek için oluşturulmuştur. Farklı temel ağları ve segmentasyon modellerini karşılaştırarak, önerilen çerçeve farklı yabani ot koşullarında segmentasyon performansı, hesaplama verimliliği ve pratik tanıma yeteneği açısından değerlendirilmiştir.
Deney sonuçları, MobileNetV2 ile birleştirilmiş DeepLabV3+’ın segmentasyon doğruluğu ile çıkarım verimliliği arasında olumlu bir denge sağladığını ve karşılaştırılan segmentasyon modellerinden daha iyi genel performans gösterdiğini ortaya koymuştur. Görüntü düzeyindeki değerlendirme ayrıca, tanıma performansının artan yabani ot yoğunluğundan ve yapısal örtülmeden, özellikle yoğun yabani otlu sahnelerde etkilendiğini göstermiştir. Buna karşılık, sürekli sıra düzeyindeki saha testleri, çerçevenin mobil platform operasyonu sırasında nispeten istikrarlı bir taban bölgesi tanımasını sürdürebildiğini göstermiş ve bu da onun sürekli bahçe algılaması için uygun olduğunu belirtmiştir.
Bu çalışmanın temel katkısı, robotik sıra içi yabani ot temizliği için mahsul koruma bilgisi sağlamak amacıyla piksel düzeyinde bitki taban bölgesi tanıma yöntemini kullanmasıdır. Esas olarak yabani otları kaldırılacak hedefler olarak tespit etmeye odaklanan algılama yaklaşımlarından farklı olarak, önerilen çerçeve goji berry bitkisinin taban bölgesini, mekanik operasyonlar sırasında korunması gereken bir bitki yapısı olarak tanımlar. Dolayısıyla elde edilen sonuçlar, potansiyel mahsul hasarını azaltmak için pratik bir algılama temeli sunmakta ve goji berry bahçeleri için entegre algılama ve akıllı yabani ot temizleme sistemlerinin daha da geliştirilmesini desteklemektedir.
Beyanlar
Üretken Yapay Zeka beyanı
Yazar(lar), bu makalenin hazırlanmasında Üretken Yapay Zeka kullanılmadığını beyan etmiştir.
Bu makaledeki şekillerin yanında yer alan alternatif metinlerin (alt metin) tamamı Frontiers tarafından yapay zeka desteğiyle oluşturulmuş olup, doğruluğu sağlamak için makul çabalar sarf edilmiş ve mümkün olan yerlerde yazarlar tarafından incelenmiştir. Herhangi bir sorun tespit ederseniz lütfen bizimle iletişime geçin.
Yayıncının notu
Bu makalede ifade edilen tüm iddialar yalnızca yazarlara aittir ve yazarların bağlı olduğu kurumların, yayıncının, editörlerin veya hakemlerin görüşlerini yansıtmak zorunda değildir. Bu makalede değerlendirilebilecek herhangi bir ürün veya üreticisi tarafından yapılabilecek herhangi bir iddia, yayıncı tarafından garanti edilmez veya onaylanmaz.
Özet
Anahtar Kelimeler
otonom mobil test platformu, yanlış tespit oranı, goji berry, tespit kaçırma oranı, nesne tespiti ve segmentasyonu
Atıf
Li M, Li L, Yang S, Qu A, Qi J, Chen Y ve Ma Y (2026) Goji berry plantasyonlarında sıra içi yabani ot temizleme robotu için taban tespit yöntemi üzerine araştırma. Front. Artif. Intell. 9:1769703. doi: 10.3389/frai.2026.1769703
Alınma Tarihi
17 Aralık 2025
Revize Edilme Tarihi
05 Ekim 2026
Kabul Tarihi
30 Ekim 2026
Yayınlanma Tarihi
16 Kasım 2026
9 – 2026
Pappu Kumar Yadav, South Dakota State Üniversitesi, Amerika Birleşik Devletleri
Safarudin Gazali Herawan, Binus Üniversitesi, Endonezya
Mohammed Habib, Moulay Ismail Üniversitesi, Fas
© 2026 Li, Li, Yang, Qu, Qi, Chen ve Ma.
Bu, Creative Commons Atıf Lisansı (CC BY) şartları altında dağıtılan açık erişimli bir makaledir. Orijinal yazar(lar) ve telif hakkı sahibi(leri)nin belirtilmesi ve bu dergideki orijinal yayına kabul edilen akademik uygulamalara uygun olarak atıfta bulunulması koşuluyla, diğer platformlarda kullanılması, dağıtılması veya çoğaltılmasına izin verilir. Bu şartlara uymayan hiçbir kullanım, dağıtım veya çoğaltmaya izin verilmemektedir.
*İletişim: Shuming Yang, shmyang@126.com
Bu makalede ifade edilen tüm iddialar yalnızca yazarlara aittir ve yazarların bağlı olduğu kurumların, yayıncının, editörlerin veya hakemlerin görüşlerini yansıtmak zorunda değildir. Bu makalede değerlendirilebilecek herhangi bir ürün veya üreticisi tarafından yapılabilecek herhangi bir iddia, yayıncı tarafından garanti edilmez veya onaylanmaz.
Bu gelişme hakkında düşüncelerinizi, donanım deneyimlerinizi veya sorularınızı Topluluk Forumumuzda paylaşın.
Foruma Katıl & Yanıtla ➔


1 yorum
Fikrinizi bir kaynak, soru veya yapıcı karşı görüşle geliştirin.